10月22日,宇樹科技在杭州舉辦“2026世界物理AI大會暨宇樹合作夥伴生态大會”,這也是宇樹成立十年以來首次舉辦生态合作夥伴大會。
在大會上,創始人王興興發表了一場題為《相信,盡可能相信AI》的演講,分享了他對AI技術發展、宇樹技術路線以及機器人行業未來的判斷。
“全世界幾乎所有人,對AI的重視程度和信仰還不夠,包括我自己。”王興興表示,在他看來,即便AI已經成為全球最受關注的技術方向,人們對其發展速度和潛在影響的認識仍然不足。
他舉了一個有意思的案例。其實早在四五年前,自己就曾向公司同事推薦過一些AI相關股票,“如果幾年前更加相信AI,宇樹一些員工的個人财富可能已經增長十倍甚至幾十倍。”
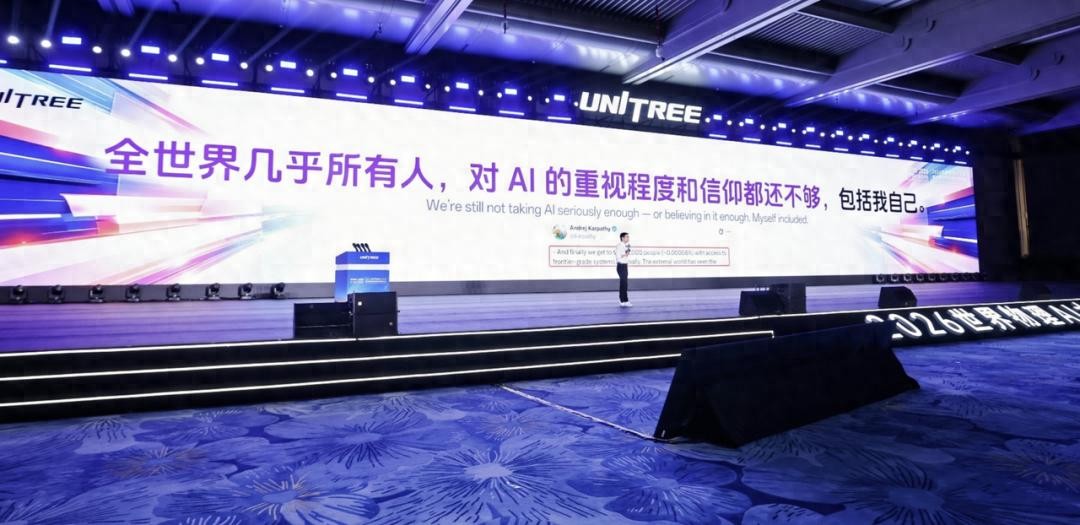
王興興演講
不過,為什麼AI技術突飛猛進,普通人卻還沒有感受到太大的變化?王興興認為,這是因為一項技術從取得突破到真正普及,往往需要五到十年。
他以互聯網為例,從2000年前後的互聯網泡沫,到2010年前後電商等應用逐漸普及,整個過程花費了近十年。因此,最先進的AI模型要真正進入普通人的生活,同樣需要時間發酵。
但在他看來,這并不妨礙AI最終帶來巨大的改變。所以,他每天不間斷都在思考一個終極問題:如果AI将颠覆每個人的生活,那麼其中最重要的機會究竟是什麼?
作為一家機器人公司的創始人,他認為機會存在于物理AI。王興興甚至給出了一個相當激進的判斷:随着通用大模型能力快速提升,物理AI可能在未來一至三年迎來重大突破。“快的話一到兩年,慢的話兩到三年”。
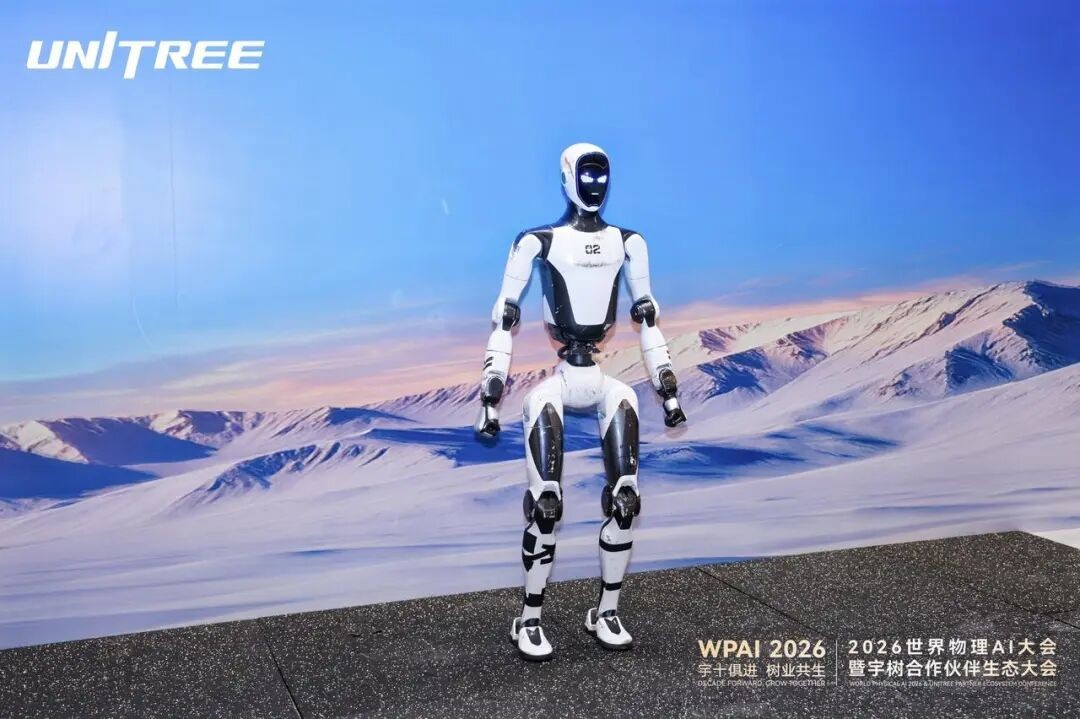
宇樹展出了剛發布的H2-X機器人
GPT-6 Astra對具身智能沖擊巨大
王興興認為,不久前發布的GPT-6 Astra給了行業巨大的沖擊。在宇樹内部,他們也嘗試用這一模型做了幾項機器人實驗。
其中一項是讓機器人繪畫。按照他的介紹,宇樹事先并沒有針對這一繪畫任務編寫複雜程序,僅僅是通過提示詞,讓機器人完成繪畫。令人驚喜的是,機器人還會自主完成了更換顔料、清洗畫筆等繪畫配套工作。
宇樹内部針對GPT-6 Astra的另一項實驗是下圍棋。
他們發現,機器人不僅能夠識别棋盤,并将棋子精準放置在相應位置。王興興在演講中還反複強調,這些實驗都是在“零訓練”的條件下完成的。
在過去,機器人往往需要針對具體任務編寫程序,或進行專門訓練,而如今GPT-6 Astra證明了,通用大模型已經有了直接控制機器人完成部分任務的潛力。
不過,王興興也承認,GPT-6 Astra并非無所不能。在他看來,大模型已經能夠較好地解決機器人的任務規劃和導航問題,但真正動手操作時,仍然容易出錯。
舉個例子,讓機器人抓起一個物體相對容易,但要它組裝精密零部件,難度就大得多——這是因為,機器人不僅要知道怎麼做,還要根據物體的位置、受力情況等實時調整動作。在王興興看來,目前的大模型在感知真實環境變化、及時糾正操作失誤方面,仍然存在明顯不足。
盡管如此,王興興依然給出了相當激進的預測。他認為,未來大模型可能“擊穿”物理AI。
王興興判斷,接下來具身智能是否能邁入Chat GPT時刻最核心的挑戰是,AI模型的輸入輸出是否能與真實機器人對齊。
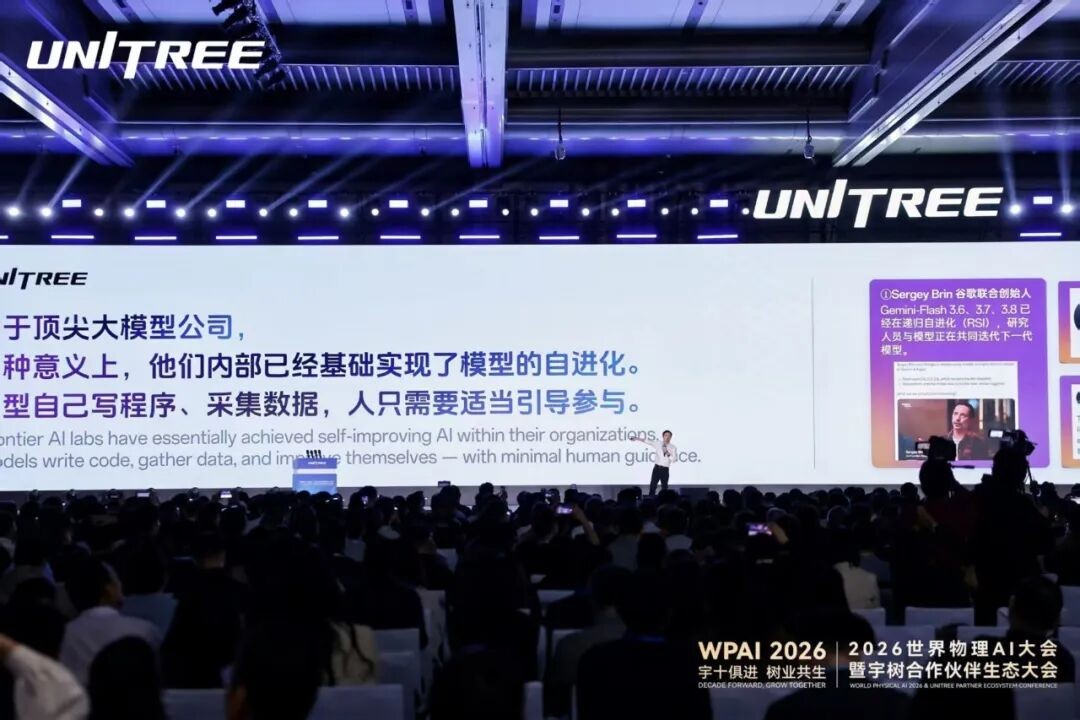
王興興演講
他也公布了自己的願景。他希望,到今年年底或明年,宇樹機器人就能夠進入普通家庭,人們可以通過語音指令,讓機器人完成整理房間等任務。而更長遠的目标是,機器人或将能通過語言指令順利完成80%的任務。
自研AI自進化模型
在大腦方面,王興興稱,宇樹除了繼續推進與國内外大模型公司的合作外,也在同步推進自身的物理AI系統。目前,宇樹正在研發一套名為“物理AI機器人自進化V1”的模型系統。
根據介紹,這套系統可以讓AI智能體自主編寫代碼,在仿真環境中測試訓練,再進入真實環境驗證,最終将結果反饋給自主評價系統,形成持續疊代的閉環。
過去,機器人每掌握一項新技能,往往需要研發人員投入大量時間進行數據采集、訓練和優化,即便在實驗室裡取得成功,遷移到新的環境中也可能需要重新調整。
王興興希望借助AI模型,将這一過程轉變為更大程度上自動化、可規模化的訓練體系,減少機器人技能開發對人工編程和調試的依賴。

宇樹的自進化系統運作機制
王興興也解釋了宇樹研發這套系統的原因。
在他看來,基礎模型越強,機器人的自進化能力也就越強。随着更多數據被用于訓練,自進化的規模效應将逐漸顯現。而當更多機器人實際部署,又将帶來更多真實數據,進一步推動模型疊代。
通過這一循環,機器人能夠不斷積累和拓展技能,最終形成規模化的技能生态。
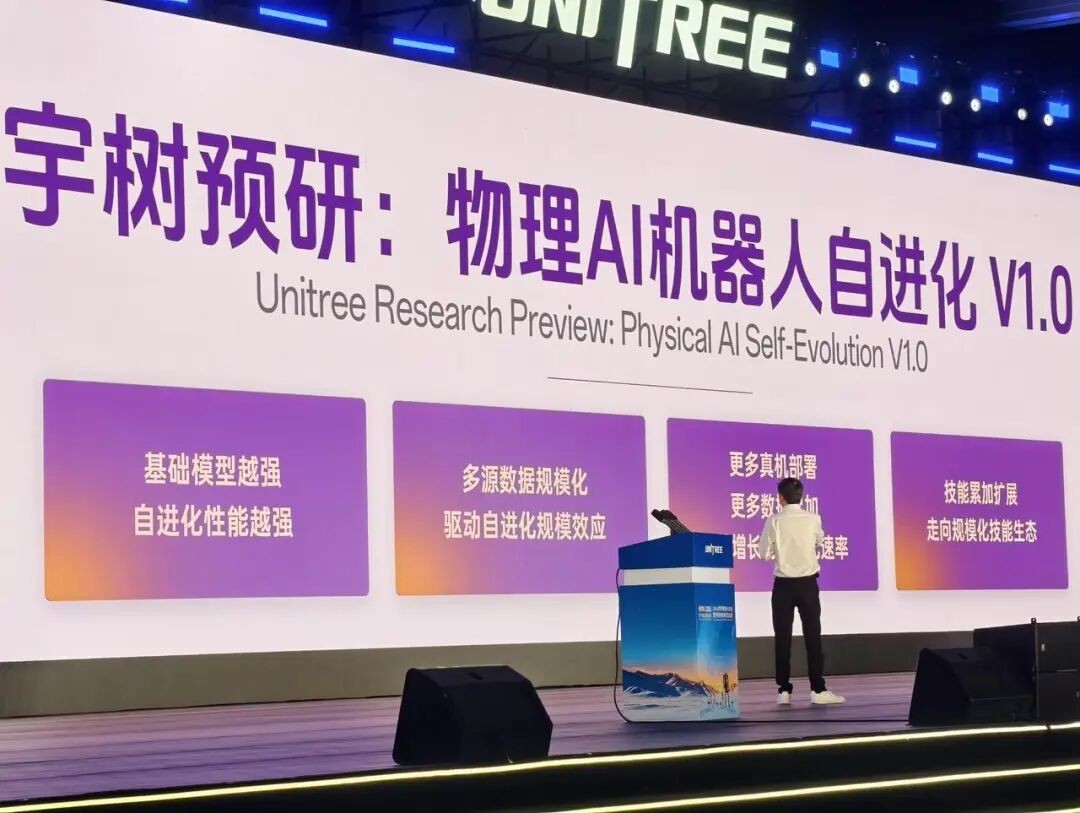
王興興解釋為什麼要做自進化
不過,目前宇樹披露的主要還是技術思路,這套系統的實際訓練效率、技能遷移能力以及真實環境中的成功率,仍有待驗證。
可以看到,宇樹正在加大大腦側投入,這次的自進化模型,也緊跟當下AI熱點。
過去,宇樹的優勢主要集中在機器人本體,包括關節模組、動力系統和運動控制算法。而随着行業競争從“讓機器人動起來”轉向“讓機器人完成實際任務”,單純的硬件優勢已不足以決定企業的長期競争力。
宇樹顯然意識到了這一變化。
王興興透露,從去年開始,宇樹已經開始采用預訓練的深度強化學習技術,自主研發了預訓練的全身運動控制模型,使得機器人能夠批量訓練不同動作,大幅提升訓練效率。
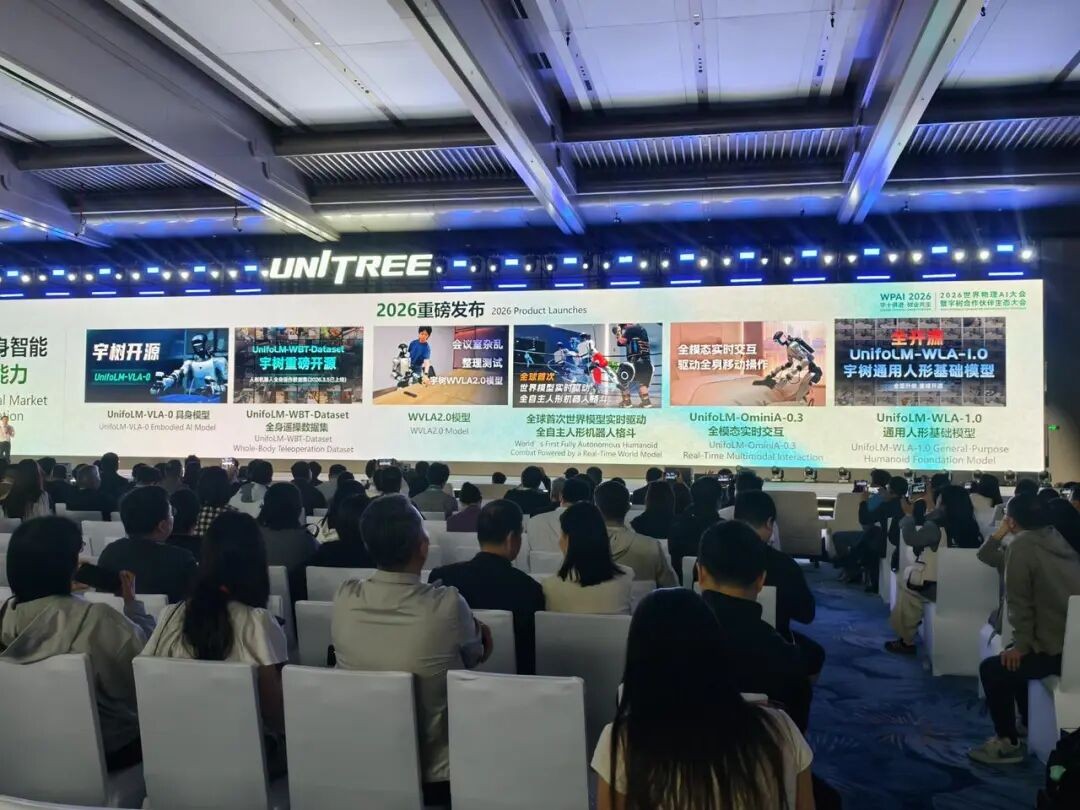
2026年以來宇樹在模型和數據上的進展
這是最好的時代,我非常害怕浪費每一天
對行業未來,王興興表現出樂觀,但他無法回避競争的殘酷。
“這個行業非常火熱,未來的蛋糕非常大,前景非常廣闊,但競争也非常慘烈”,他表示。
這種緊迫感也反映在他的個人狀态中。他直言,他每天有很多想做的事,除了機器人,還有許多新技術需要學習和探索,但時間越來越不夠用。
“現在是最好的時代,我非常害怕浪費每一天。”
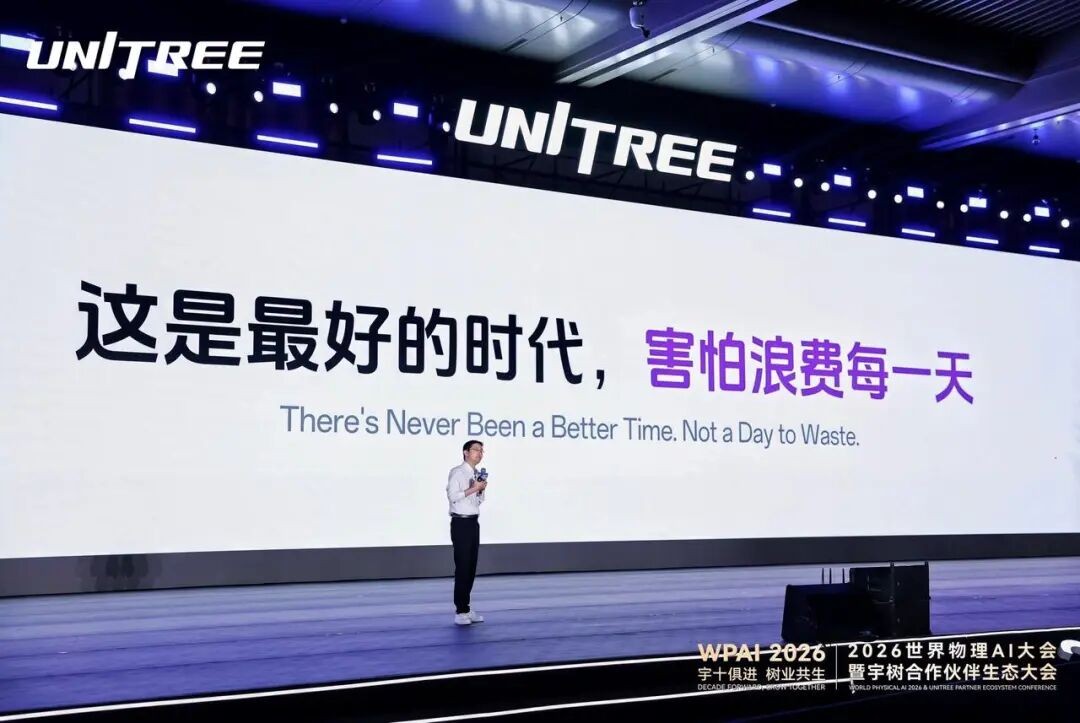
在他看來,過去數千年人類文明積累的基礎,使這一代人類有機會真正實現超級智能或者AGI,并通過人形機器人将生産力提升到新的水平。
他甚至描繪了一個更遙遠的社會圖景。當機器人承擔大量繁重勞動、生産,未來包括房屋在内的生活物資,或将通過社會分配體系,讓更多普通人受益。
而在這一圖景之下,他認為未來決定機器人行業發展的四個重要方向是——機器人規模化制造、物理AI模型的研發與落地、超大規模算力服務器,以及算力和存儲芯片的制造能力。
在硬件制造方面,他透露,宇樹G1機器人已經累計下線 1-2 萬台。但這一産能仍遠遠不夠,他認為,未來機器人行業需要具備年産千萬台的制造能力。
與此同時,物理AI模型的研發和實際落地也将成為行業競争的關鍵。王興興透露,宇樹目前正與國内外大模型企業保持合作。
而随着模型能力不斷提升,機器人訓練和對算力的需求也将持續增長,超大規模服務器集群,以及算力和存儲芯片的制造能力,都将成為支撐行業發展的重要基礎。
基于這一判斷,王興興認為,未來世界最核心的資源會是五項——數據、算力、芯片産能、能源和礦産。
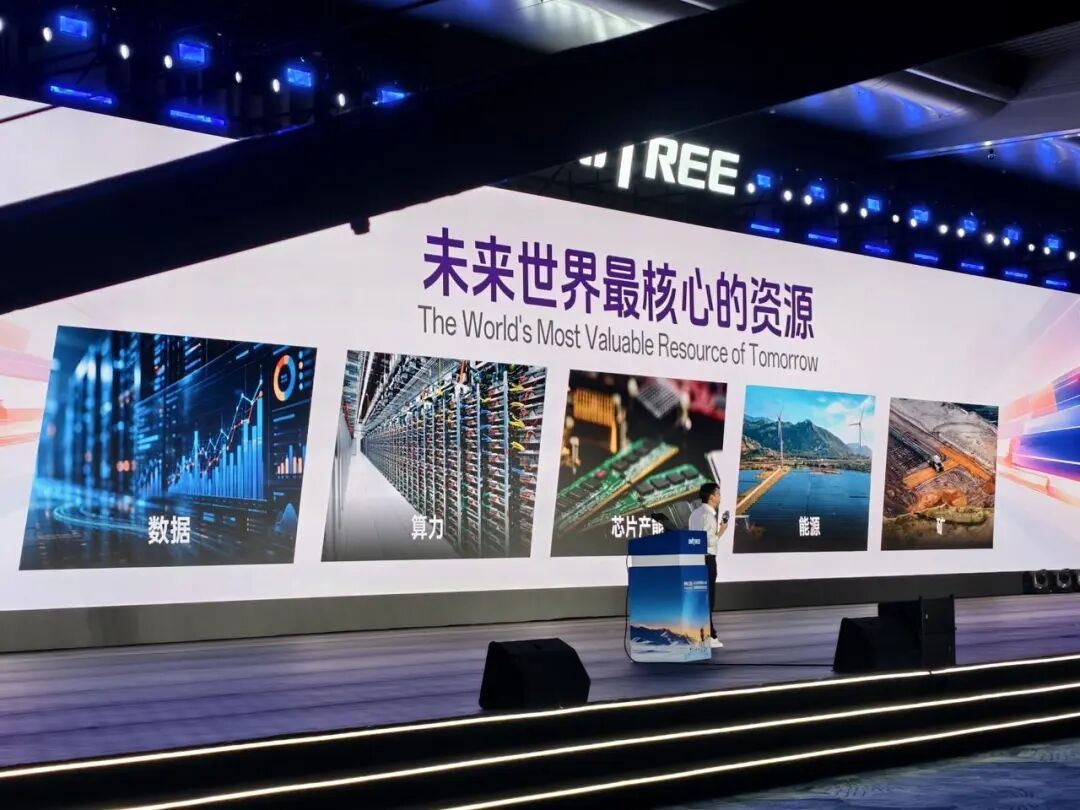
2026年以來宇樹在模型和數據上的進展
宇樹不隻想表演,還想做生态
過去幾年,宇樹憑借機器人跳舞、格鬥、跑步等運動能力頻頻出圈,但外界也一直有一個疑問:為什麼宇樹的機器人總是在表演,而不是去幹活?
此次大會上,王興興也與姚明發起了一場圓桌對談,并回應了這一問題。
在他看來,機器人打拳、打球與人類進行體育鍛煉類似,目的都是提升運動能力、穩定性和動作精度,為未來執行實際任務打好基礎。
“如果你連自己走路都走不好,跑都跑不起來,那你還指望這樣的機器人去幹活嗎?”
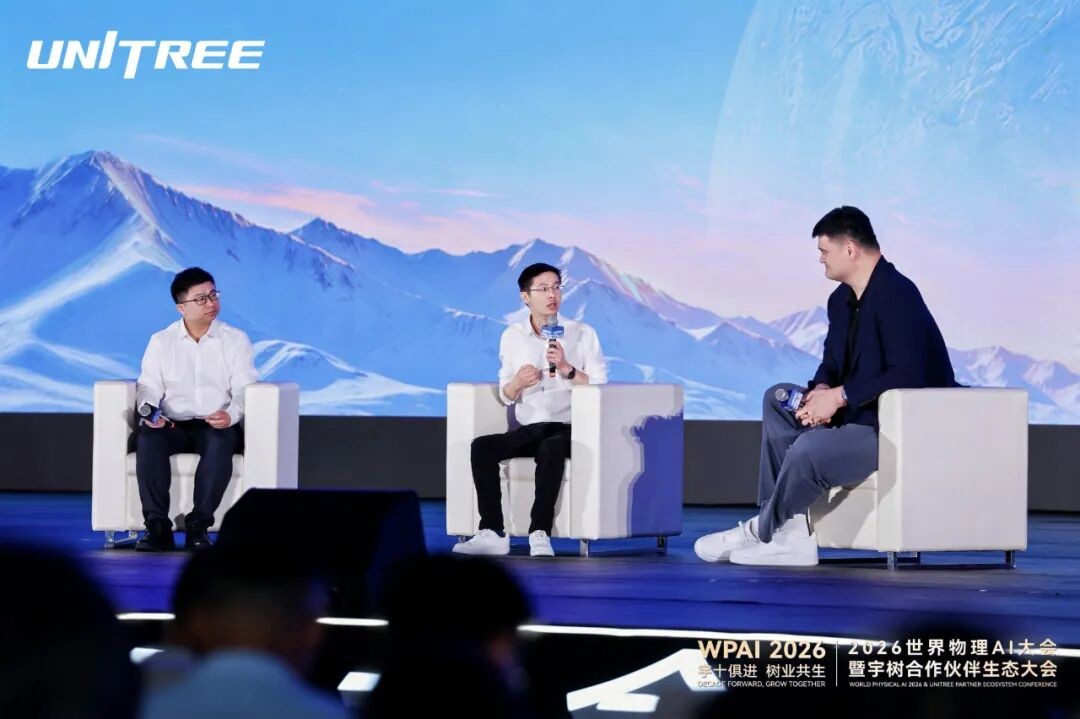
姚明與王興興對談
他以機器人格鬥為例,解釋了宇樹為何熱衷于這類看似與實際應用無關的運動。
一方面,格鬥涉及碰撞、摔倒等極端情況,可以檢驗機器人的可靠性。另一方面,格鬥需要完成大量複雜動作,對機器人的運動控制算法和穩定性提出了很高要求。
在表演之外,宇樹也在嘗試與更多合作夥伴合作,将機器人推向實際應用場景。不過,宇樹的策略不是自己下場,而是建生态。
此次生态大會上,宇樹正式啟動“宇創計劃”,面向已成立公司或有明确創業方向的團隊,招募機器人本體與核心部件、具身智能算法、數據與仿真平台、行業應用及解決方案等領域的創業者。
王興興稱,将為其提供産業資本、機器人平台、開發工具、工程量産及應用場景等方面的支持。
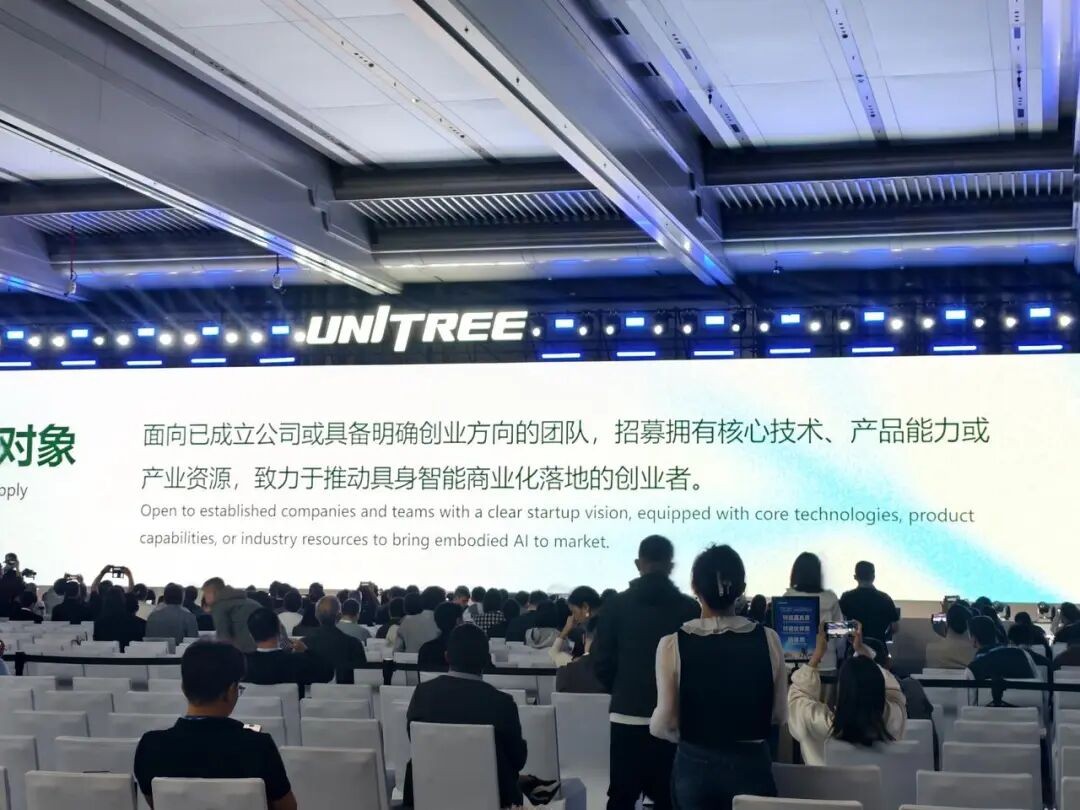
宇創計劃
王興興提出,未來五年,宇樹希望通過這一計劃孵化200家以上優質生态企業。
這也意味着,宇樹正嘗試從單純銷售機器人産品,向提供技術平台、聯合合作夥伴開發應用的生态模式拓展。
不過,這能否吸引足夠多的開發者和創業企業,并将這些應用探索轉化為可持續的商業收入,仍是宇樹需要回答的問題。
這次生态大會,是宇樹上市後第一次對行業正式喊話。作為一家市值千億以上的标杆型公司,宇樹承載了複雜的情緒。如今,它不再是那個極客青年的私有品,作為行業少數的領袖,它必須去引領一段更性感和宏大的故事。(硬氪)
免責聲明:本文僅代表作者個人觀點,與每日科技網無關。其原創性以及文中陳述文字和内容未經本站證實,對本文以及其中全部或者部分内容、文字的真實性、完整性、及時性本站不作任何保證或承諾,請讀者僅作參考,并請自行核實相關内容。
本網站有部分内容均轉載自其它媒體,轉載目的在于傳遞更多信息,并不代表本網贊同其觀點和對其真實性負責,若因作品内容、知識産權、版權和其他問題,請及時提供相關證明等材料并與我們聯系,本網站将在規定時間内給予删除等相關處理.