10月8日,美國專利商标局公開了特斯拉一份人形機器人專利申請,題為《THREE-DIMENSIONAL SOFT COMPLIANT ARRAY TACTILE SENSOR WITH MULTI-MODAL SENSING AND SCALABLE MANUFACTURING METHODS》(具備多模态感知與可擴展制造方法的三維柔性觸覺傳感器陣列)。在這份專利的首頁有一張圖——一隻機器人手上,拇指、食指和掌心各貼着一片傳感貼片,貼片順着手的輪廓彎過去,像給手套了一層皮。
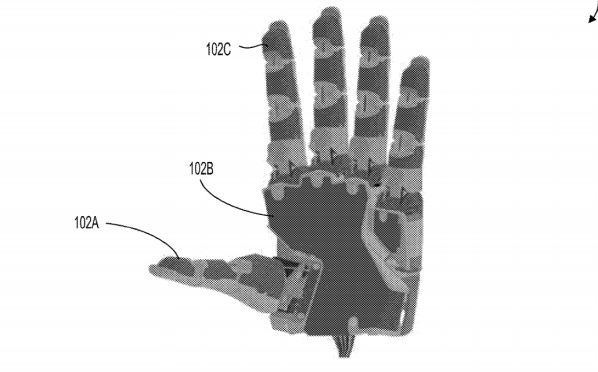
特斯拉專利首頁中的機器人手部觸覺貼片示意圖(局部),圖源:US 2026/0310299 A1
但更值得關注的細節,是标題的後半句“可擴展制造方法”。
一項傳感器專利,把“怎麼造”和“怎麼感知”寫進同一個标題。放到Optimus這兩年的處境裡看,就能理解。馬斯克多次講過,人類級别的靈巧手是Optimus最難的部分,難度“介于Model X和Starship之間”。The Information也曾報道,Optimus的手面臨手工組裝困難和觸覺傳感器耐用性問題。
特斯拉觸覺專利涉及的制造問題,與中國一批柔性電子企業這些年反複處理的問題有相通之處。
DeepSkin是變格科技旗下、由無錫深界科技運營的柔性觸覺品牌,也是解決這一問題的積極布局者之一。其母公司成立于2015年,過去十年積累了高密度電極和柔性電子産品的研發制造能力,擁有200多項相關專利,積累了車載電子産品開發和質量管理經驗,其高精度薄膜電極産品累計出貨金額超10億元。
如今,DeepSkin将這些積累帶進機器人觸覺,主攻靈巧手全掌觸覺和機器人身體大面積電子皮膚兩個方向。産品技術層面,DeepSkin依托高密度薄膜觸覺陣列與自研觸覺芯片,已形成高空間分辨率、高刷新率的觸覺感知能力。
回到特斯拉的這項專利,它的觸覺方案與DeepSkin的具體器件并不相同,但都要回答一些相通的問題:如何讓觸覺貼合複雜手部曲面,記錄細微接觸,并把穩定性與制造實現同時納入設計。
1.特斯拉觸覺專利釋放新信号,薄膜式傳感與規模制造走向台前
特斯拉的這項專利,将柔性觸覺感知與可擴展制造放在同一技術方案中讨論。
通過柔性薄膜、感知陣列及相應的制造工藝,傳感器能夠适配機器人手部不同形狀的接觸區域,将外部接觸産生的變化轉化為可供機器人使用的觸覺信息。
此外,柔性傳感薄膜還要根據指尖、指腹或掌心的形狀,形成相應的曲面。薄膜式傳感器最終要适配的,是一隻會反複抓握、接觸不同物體的機器人手。
這也意味着,薄膜式傳感器要同時處理感知和結構上的要求:哪裡受力、力怎麼分布,需要足夠細緻的感知陣列;貼合曲面、承受反複接觸,則要考慮材料與結構的穩定性。
在這類器件中,高密度電極為密集布置感知點提供基礎。金屬網格是DeepSkin所依托的柔性電子技術積累之一,相關經驗可以為高密度電極和柔性薄膜的設計提供支持。到了手掌級觸覺陣列,除了布置足夠多的感知點,還需要考慮不同區域的響應一緻性,以及柔性材料、安裝結構和長期使用對感知性能的影響。
DeepSkin與特斯拉面對的工程問題因此有相通之處:如何實現高密度感知、保持薄膜結構穩定、适配複雜曲面,并使大規模感知陣列獲得可靠、一緻的響應。
這些制造經驗之外,DeepSkin所依托的技術體系還積累了另一項與觸覺有關的能力:讀出密集電極上的微小信号。如今,這些自研芯片被用來讀取薄膜觸覺陣列。
高密度電極、自研觸覺芯片和既有柔性電子産業體系,構成了DeepSkin進入機器人觸覺的起點。
2.機器人靈巧手的下一步,是讓整個手掌都有感覺
為什麼機器人現在開始認真對待觸覺?
用機器人拿一隻紙杯來說明。手伸過去之前,攝像頭負責判斷杯子在哪、多大、什麼形狀。手指一合攏,問題就變了:接觸點落在哪幾個位置,力壓在哪一側,杯子有沒有往下滑。這時候大部分接觸面被手擋住,攝像頭看不到。
腕部的六維力傳感器能告訴機器人“手上一共受了多大的力”,但同樣的合力,可能來自兩根手指捏住,也可能來自整個掌心托住,抓取姿态完全不一樣。要分清這些情況,需要手表面的觸覺陣列給出“哪裡受力、受多少”的分布圖。
對過去的工業機器人來說,這不算問題——工件位置、姿态、種類都被工裝嚴格限定,按程序執行動作即可;但具身智能要進入的是非結構化環境,桌上的杯子可能是紙的、玻璃的,也可能裝滿了水。事先窮舉所有接觸情況做不到,隻能在動作過程中邊摸邊調。而觸覺補上的就是動作發生之後這段反饋,讓機器人少猜測接觸狀态。
除了即時補充動作反饋,觸覺還有數據層面的價值。視頻數據能教會模型杯子長什麼樣,卻教不會它杯子有多軟、多滑。TÜV萊茵與SENSOR CHINA共同發布的《2026具身智能機器人傳感器白皮書》指出,物理AI面臨高質量交互數據稀缺的問題,傳統視頻缺少交互與反饋信息。可以為機器人操作策略的學習提供重要數據。

AI與傳感器融合發展現狀,圖源:《2026具身智能機器人傳感器白皮書》。
能記錄多少接觸信息,還要看傳感器覆蓋了哪些部位。
行業早期的做法是給指尖和指節裝傳感器。但是,真實的抓握很少隻用指尖。捏杯沿用指尖,握杯身要用指腹和指側,從下面托就主要靠掌心。随着動作推進,接觸區域會從指尖轉移到指腹、再到掌面。隻看指尖,相當于隻看到了這個過程的開頭。
所以DeepSkin主推的,是覆蓋指尖、指腹、指節、指側和掌面等關鍵接觸區域的“全掌觸覺”。依托高密度薄膜式觸覺陣列,DeepSkin可以根據不同手型和操作需求,對感知區域、陣列規格及柔性結構進行設計。
在精細感知方面,DeepSkin已實現9.216點、16.384點的高分辨率觸覺陣列,為機器人獲取更細緻的接觸信息提供了技術基礎。
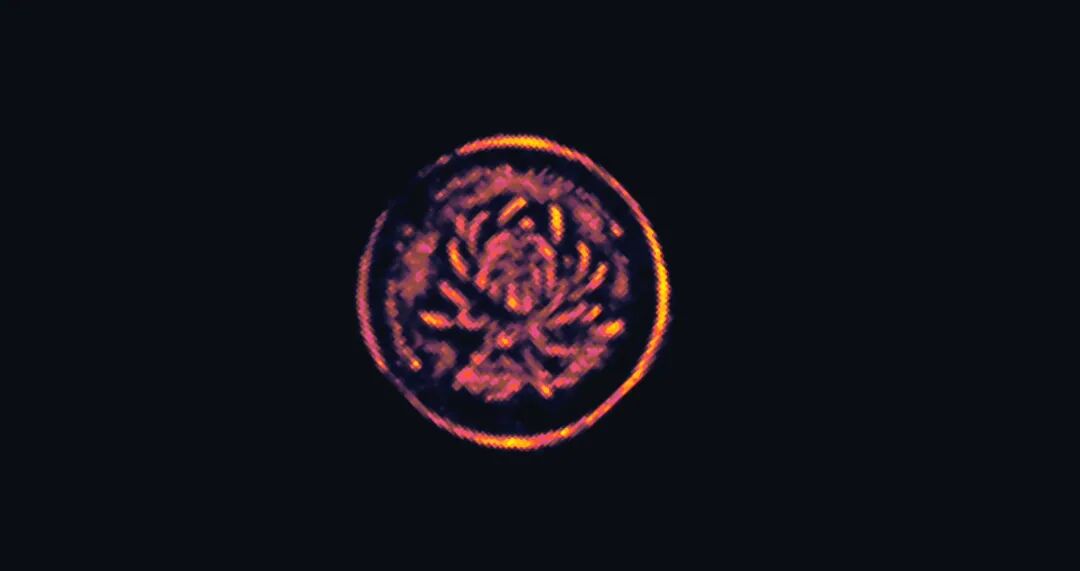
高分辨率紋理識别,圖源:DeepSkin提供
各部位的陣列規格不同,是DeepSkin有意設計的:指尖要辨紋理、找邊緣,需要的空間細節多;掌面主要負責承托,覆蓋面積比密度重要;夾爪的接觸區是一條細長帶,陣列也跟着做成長條。感知資源按接觸任務分配,比整隻手平均鋪滿劃算得多。
這對整機廠意味着,觸覺供應商得參與到結構設計裡來——傳感器貼在哪、每個分區對應手的哪塊位置、觸覺數據怎麼和關節動作在時間上對齊,都會影響後面能不能用好這些數據。DeepSkin已形成覆蓋觸覺傳感器、自研采集芯片、采集硬件及SDK/API的全棧技術能力,可向機器人整機廠提供軟硬件一體化、支持即插即用的觸覺解決方案。
3.從高密度電極到自研觸覺芯片,觸覺薄膜如何實現超高分辨率?
全掌覆蓋讓觸覺延伸到更多接觸部位。接下來要解決的,是在有限的厚度和空間裡,獲取足夠細緻的接觸信息。
視觸覺以GelSight為代表。指尖裡裝一顆微型相機,拍攝柔軟彈性體接觸物體時的形變,再用算法反推壓力、紋理和滑移。它的分辨率很高,輸出的圖像也适合用于模型訓練。代價同樣來自光學系統:相機、照明和光路要占空間,彈性體表面會磨損,每一幀圖像還需要傳輸和處理。把這些組件鋪到更多手部區域,就要進一步考慮體積、布置和維護。
DeepSkin通過薄膜式觸覺技術,在薄而柔軟的接觸面上獲取細節。靈巧手與夾爪方向的傳感薄膜厚度可控制在500微米以内,支持2.5毫米彎折半徑,單片最大尺寸約2.2米×1.2米。不同厚度與尺寸對應不同産品配置,具體數值以相應型号為準。
高密度電極把更多感知點布置到薄膜上,讀出芯片則要把這些點的響應采集出來。金屬網格的柔性電極積累與自研觸覺能力,在這裡共同支撐DeepSkin的高分辨率薄膜觸覺。
高分辨率薄膜觸覺的“入場費”,有相當一部分交在讀出環節。
陣列從16×16擴大到128×128.感知點從256個增加到16384個,漲了64倍。随着陣列規模擴大,讀出系統需要在有限的采集周期内處理更多感知信息,對芯片的讀出速率、通道組織和數據處理能力提出更高要求。
在這方面,DeepSkin可以調用已有的自研芯片積累。據團隊介紹,DeepSkin依托自研觸覺芯片與技術平台,最高可支持約2萬個感知點,芯片級讀出速率可達200Hz,對應5ms采集周期。高密度電極與高速讀出能力相結合,為高分辨率薄膜觸覺提供了核心技術支撐。過去十年形成的技術體系中,變格科技已積累多款經過量産驗證的自研芯片,為DeepSkin面向不同陣列規模和采集需求開展産品設計提供了技術基礎。
據研發團隊介紹,DeepSkin依托薄膜觸覺陣列與自研觸覺芯片,實現了96×96、128×128高分辨率陣列,呈現出精細的觸覺響應成像效果。這體現了DeepSkin的核心能力:在薄而柔軟的接觸面上,獲取更細緻的觸覺信息。

高分辨率紋理識别,圖片來源:DeepSkin提供。
這項積累也影響産品開發和成本。頭豹研究院2024年的行業報告曾估算,芯片約占電子皮膚成本的三成。盡管這個比例不能直接套用到DeepSkin,但它說明,讀出芯片在觸覺産品中也是一項重要成本。
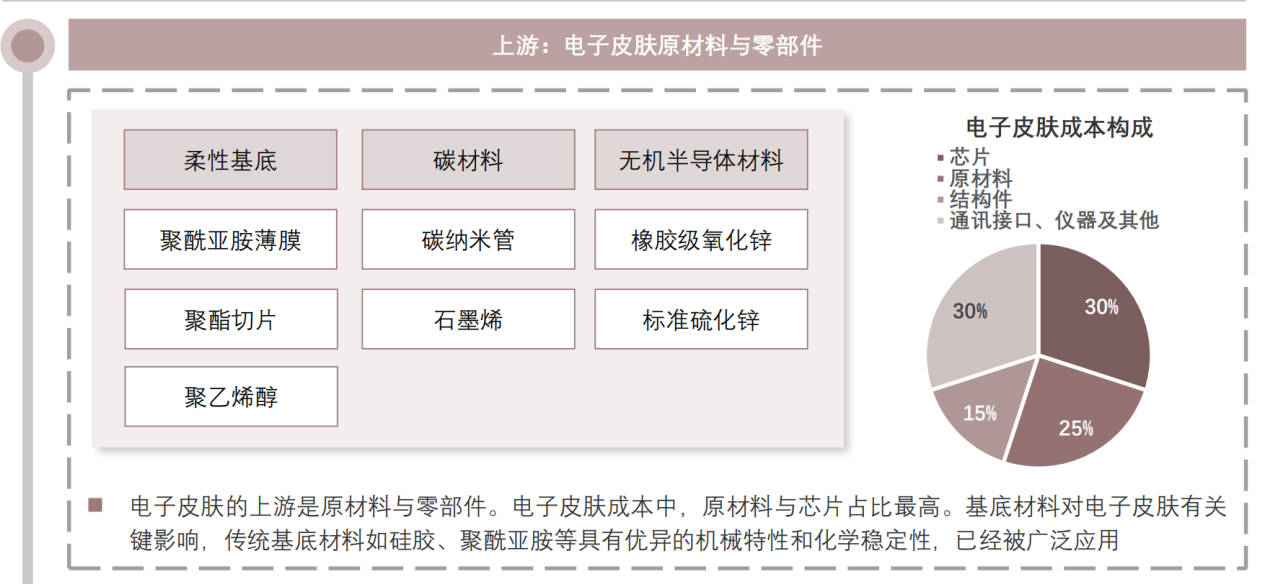
電子皮膚産業鍊上遊。圖源:頭豹研究院《中國電子皮膚行業概覽:機器人的觸覺革命》。
對DeepSkin來說,自研觸覺芯片的價值還體現在産品設計上:需要多細的接觸信息、多久更新一次、怎樣接入手部結構,都要由陣列與采集系統共同決定。把這些環節放在一起開發,有助于減少反複适配,也讓高分辨率薄膜觸覺有了更具體的實現路徑。
4.超十億元交付與車載電子經驗,如何支撐觸覺量産?
一片觸覺皮膚裝到手上,制造質量的影響才剛開始顯現。
設想一個場景:機器人已經按某片傳感器的響應完成了标定,抓取策略也調好了。後來這片皮膚磨損要換新,同樣一次按壓,新皮膚的讀數卻明顯不同,原來的标定就需要重新檢查,嚴重的話策略也得重新驗證。客戶部署一百台機器人,這種事就可能重複一百次。
所以對批量部署的客戶來說,一緻性直接對應運維成本。行業裡最近有篇深度報道說得很直接:這條鍊算不算跑出來,要看同一個客戶、同一款靈巧手,第二批量産的數據能不能和第一批對上。
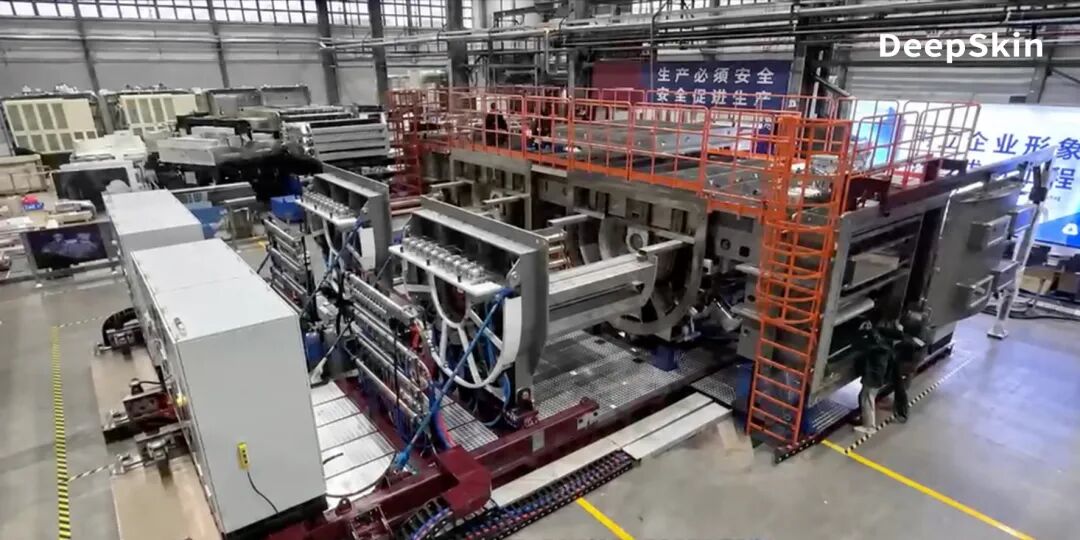
高達兩層樓的大型磁控濺射鍍膜設備,為電子皮膚精密柔性電極的制造提供工藝支撐。圖源:DeepSkin提供。
DeepSkin所依托的柔性薄膜電子産業體系,已經積累了十年的研發、制造和交付經驗。據團隊介紹,該公司的高精度薄膜電極産品累計出貨金額超過10億人民币,客戶涵蓋多家國内外知名大廠。
在制造與質量管理方面,有無錫、嘉善、南甯、惠州四個生産基地、約4.5萬平方米無塵車間,以及以IATF16949汽車行業質量管理體系認證為代表的質量管理體系認證和車載産品開發、交付經驗。從精密制造、生産過程控制到産品質量追溯,這套經過長期産業化實踐的制造體系,為DeepSkin薄膜式觸覺傳感器的規模化制造和批量交付提供産業基礎。

圖源:DeepSkin提供
具體到觸覺産品,還要檢驗每個位置在規定載荷下怎麼響應,裝到曲面上之後測量關系有沒有變。一緻性管的是不同器件之間的差異,穩定性管的是同一個器件随時間的變化。
對機器人整機廠而言,制造能力最終需要體現在可持續的産品交付上:同一設計反複生産,批次之間的響應能否保持一緻;産品出現偏差,能否追溯原因;傳感器磨損更換後,能否減少重新調試的工作。而DeepSkin背後既有業務形成的質量管理經驗,正好為處理這些問題提供了基礎。
此外,柔軟材料也有時間效應——持續受壓時形變會慢慢增加,叫蠕變;固定形變下應力會慢慢下降,叫應力松弛;加載和卸載之間還有遲滞。機器人抓起一個零件、等待、定位、裝配,可能是一段好幾秒的連續動作。材料如果在這段時間裡悄悄變化,機器人會誤判接觸狀态,比如以為夾松了,其實是傳感器漂了。下一次抓取開始時材料有沒有恢複,也會影響信号基準。
DeepSkin團隊目前對外給出的指标是
耐用性最終會體現在客戶的成本上。換一片皮膚,涉及停機、拆裝和重新校準。頭豹研究院的測算模型假設,單台人形機器人的電子皮膚價值會從2024年的約9200元降到2030年約1500元。這一數據說明,行業預期的市場增長,是建立在“裝機量上去、單價下來”前提上的。
DeepSkin的模組用背膠粘貼,可以整片更換,配合出廠标定和批次追溯,目标是讓換件這件事盡量簡單。
據DeepSkin相關技術負責人介紹,其高分辨率薄膜式觸覺傳感器及自研觸覺芯片已形成完整的感知與采集系統,相關産品已完成一線客戶上機驗證,目前進入小批量量産階段。
從客戶驗證走向批量量産,DeepSkin發揮的能力遠不止于傳感器本身。高分辨率感知、自研觸覺芯片、系統集成能力以及既有柔性電子制造經驗,共同構成其面向機器人客戶的技術與産業化基礎。
機器人觸覺需要繼續提高分辨率,讓接觸中的形狀、紋理和變化被更完整地記錄下來;這些信息還要及時進入控制系統,并在長期使用和更換器件之後保持可信。可以說,特斯拉把“可擴展制造”寫進觸覺專利标題的時候,也把性能之外的制造要求擺到了台前。
從指尖到全掌,從局部高分辨率陣列到大面積電子皮膚,DeepSkin正在建立面向多類機器人接觸場景的薄膜式觸覺産品體系。其差異化基礎不僅在于高密度電極、自研觸覺芯片與全棧觸覺技術能力,更在于高精度薄膜電極産品累計出貨金額超過10億元人民币的全球出貨經驗、四大生産基地及車規級質量管理體系所構成的産業化支撐。
當機器人電子皮膚加速走向規模應用,這種貫通核心技術、系統産品與制造交付的綜合能力,或許正成為DeepSkin布局薄膜式觸覺賽道的核心競争優勢。
免責聲明:本文僅代表作者個人觀點,與每日科技網無關。其原創性以及文中陳述文字和内容未經本站證實,對本文以及其中全部或者部分内容、文字的真實性、完整性、及時性本站不作任何保證或承諾,請讀者僅作參考,并請自行核實相關内容。
本網站有部分内容均轉載自其它媒體,轉載目的在于傳遞更多信息,并不代表本網贊同其觀點和對其真實性負責,若因作品内容、知識産權、版權和其他問題,請及時提供相關證明等材料并與我們聯系,本網站将在規定時間内給予删除等相關處理.